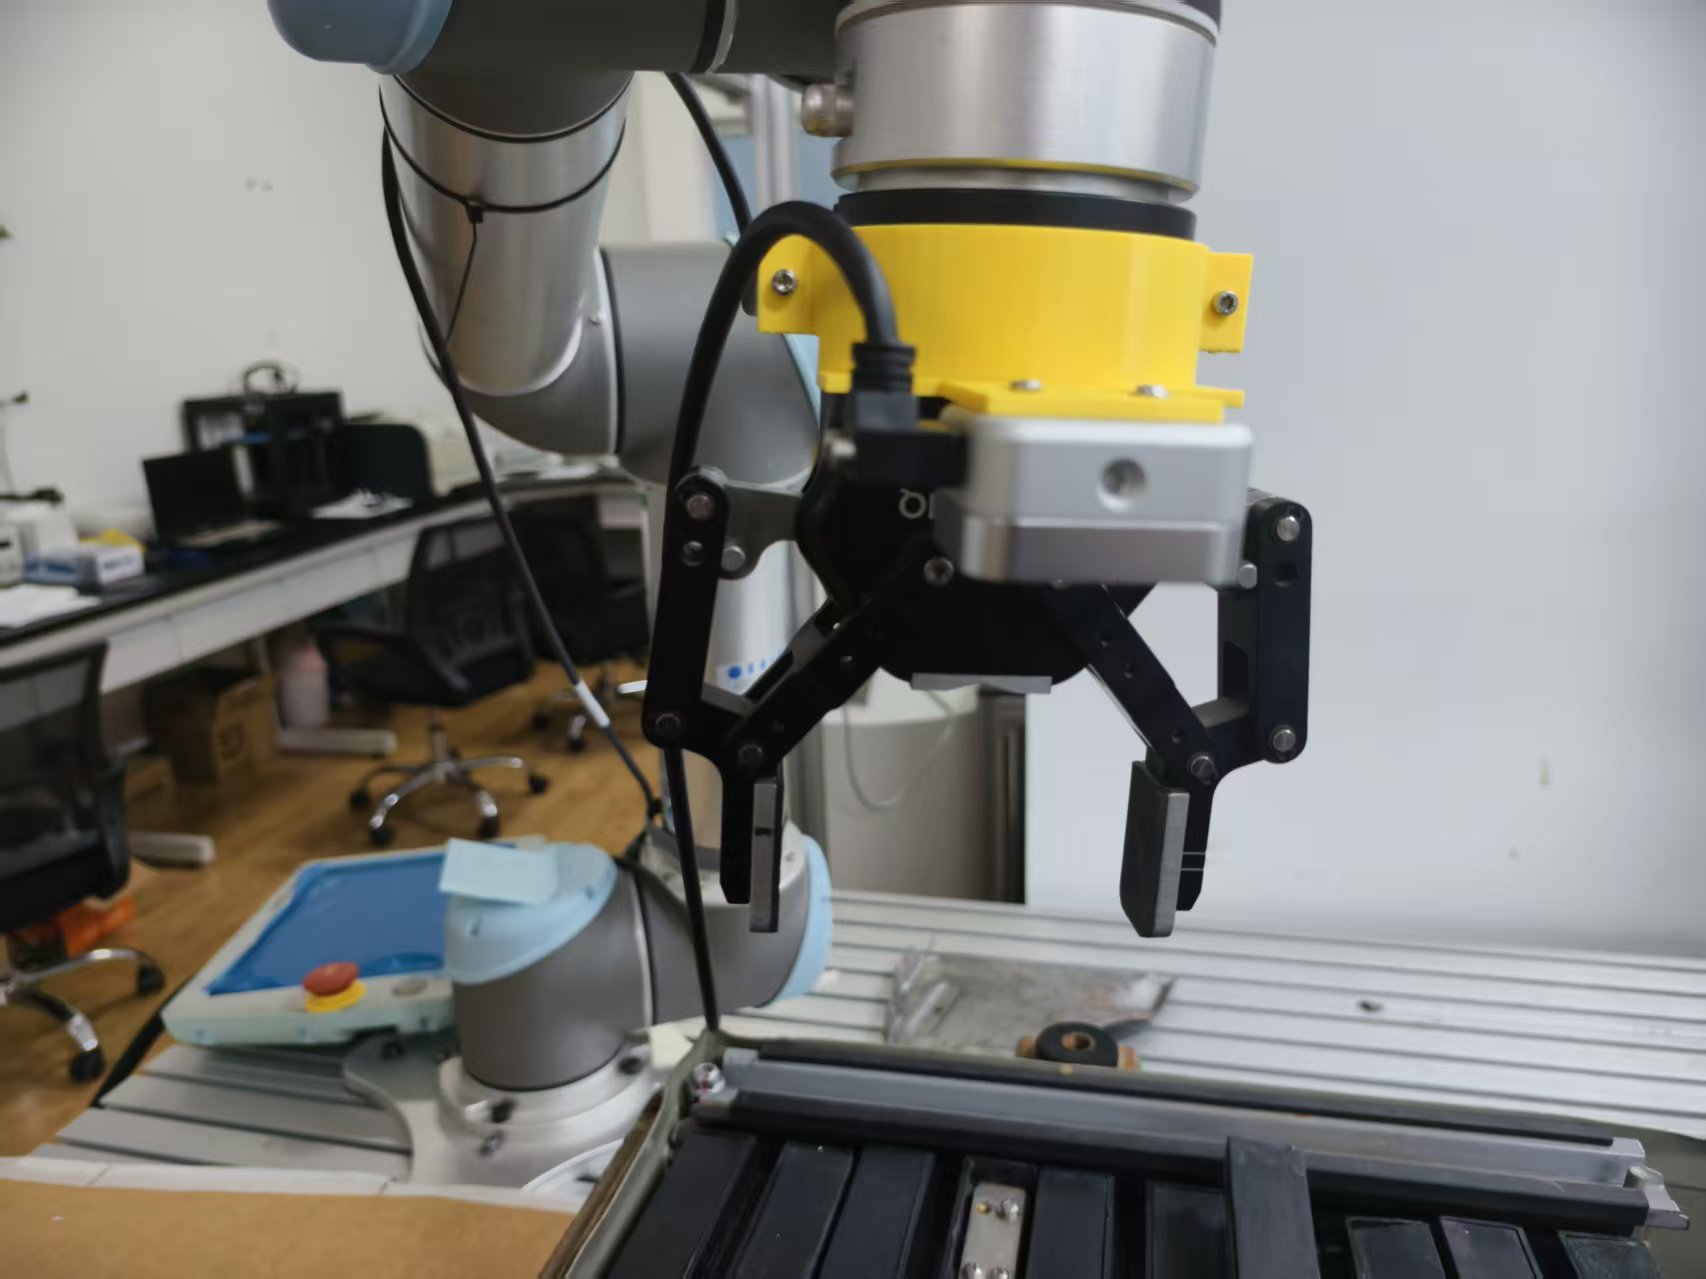
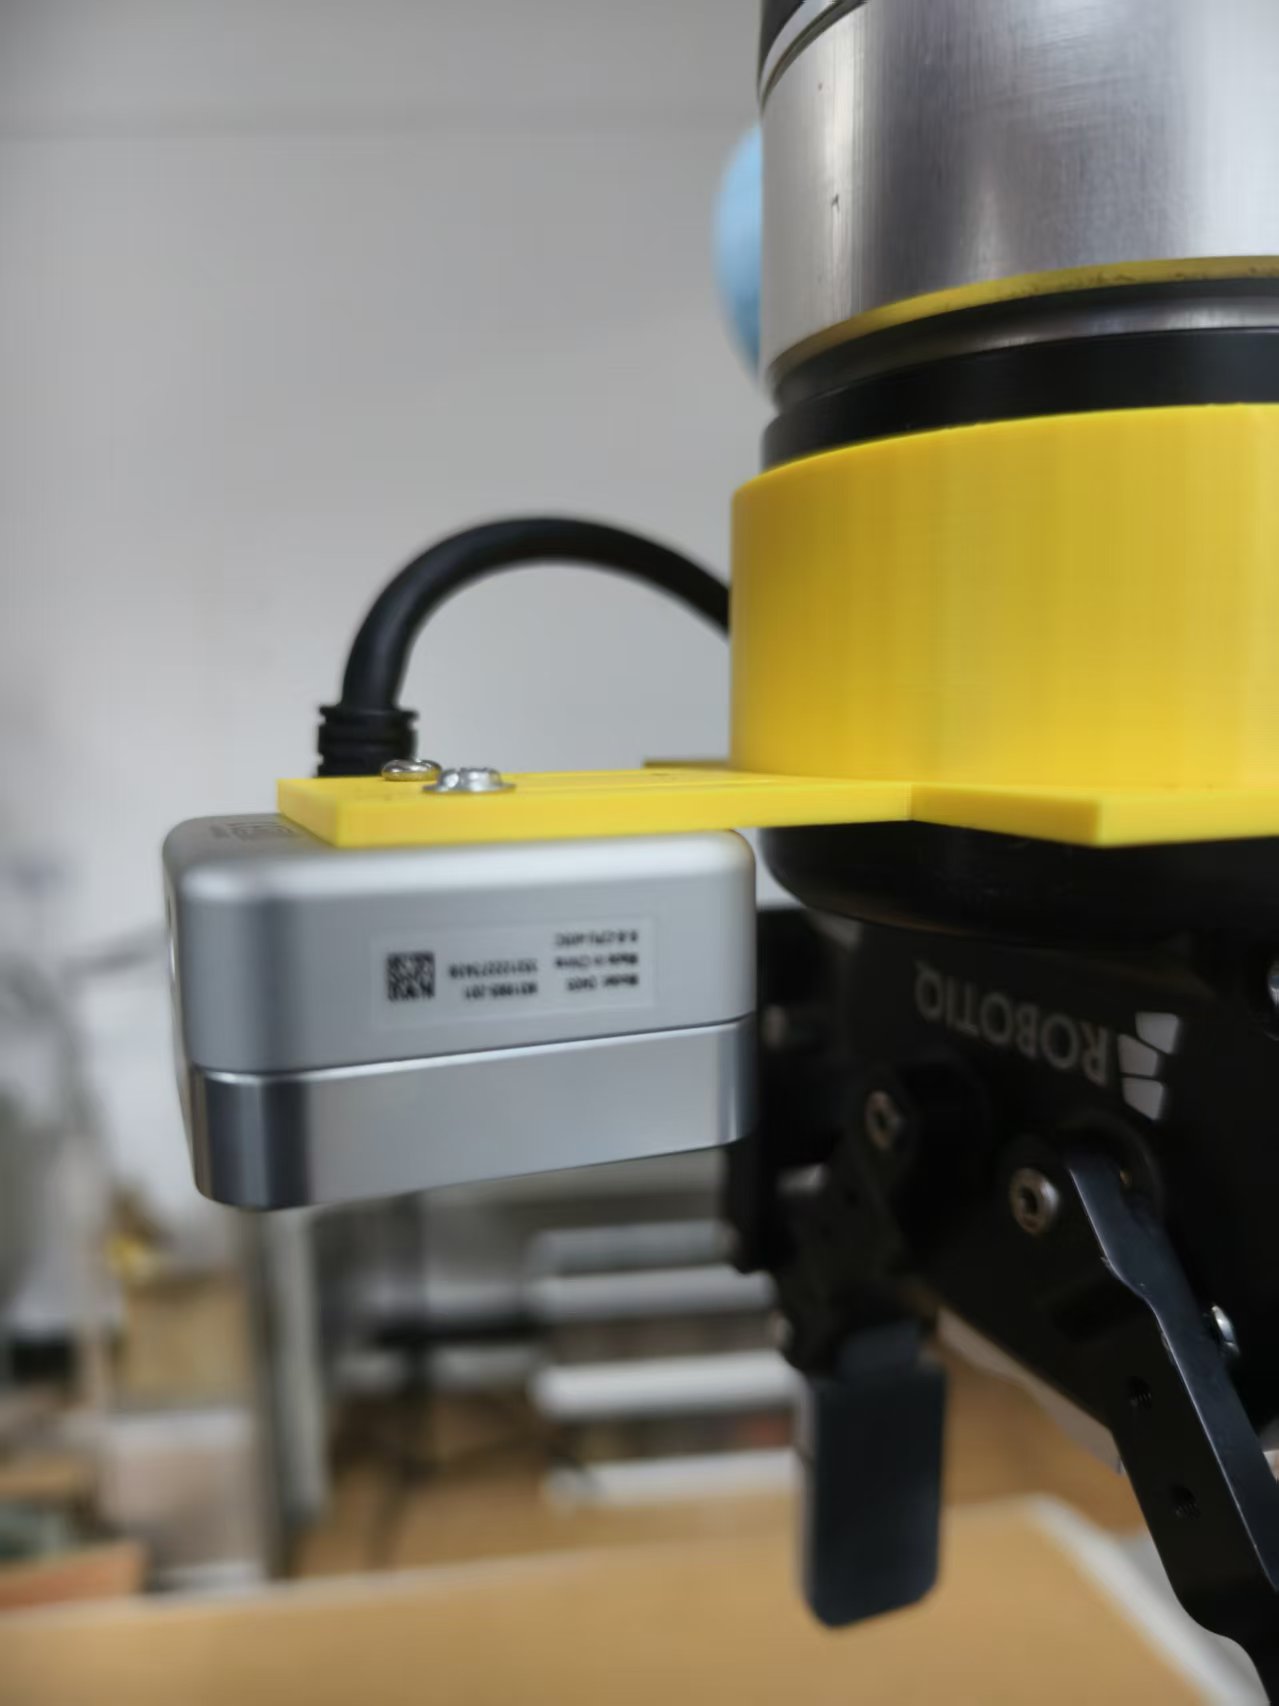
真机拓展:Quest 3 AR 透视控制真实 UR5
GitHub 仓库项目简介
在「Quest 3 VR 远程操控 UR5 数字孪生」纯仿真项目的基础上,独立开发真机控制链路 UR5_Teleop:Quest 3 以 AR 彩色透视模式运行,将头显与手柄位姿映射到真实 UR5 机械臂,在实际工作台上完成遥控运动。该拓展与仿真仓库代码相互独立。
技术方案
- 真机通信:头显控制位姿经局域网发送至真机控制服务,转换为 UR5 可执行的末端目标。
- AR 透视:利用 Quest 3 彩色透视直接观察真实工作台与机械臂,无需重建场景模型。
- 控制迁移:复用仿真中验证的笛卡尔伺服与夹爪连续控制逻辑,缩短真机调试周期。
个人收获
完整走通了控制策略从仿真到真机的迁移过程,体会到 AR 透视在遥操作中降低空间认知负担的作用,也积累了真机安全控制与通信时延处理的经验。